机械限位与伺服驱动的协同定位逻辑
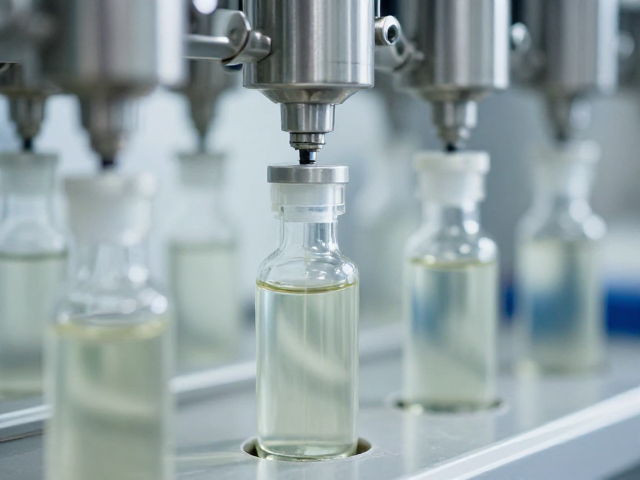
在浓香水EDP(Eau de Parfum)的生产线上,高粘度香精与高浓度酒精混合形成的液体对灌装精度有着严苛要求,瓶体定位的微小偏差会导致液位不均甚至瓶盖密封失败。传统的气动夹持方式难以应对高速生产中的动态稳定性,现代无菌灌装系统逐渐转向多轴伺服电机驱动的直线模组与精密滚珠丝杠组合。通过伺服电机的高响应特性,机械夹爪能够在毫秒级时间内完成瓶身的抓取、对中及固定,确保瓶口中心线与灌装阀中心线在三维空间内的同轴度误差控制在0.5毫米以内。这种机械结构的刚性连接减少了传统柔性传动中的滞后效应,为后续的高精度计量灌装提供了稳定的物理基准。
视觉检测系统的引入进一步提升了定位的容错率,尤其是在处理不同批次、轻微形变的PET或玻璃瓶时,机械限位难以完全覆盖所有变量。工业相机配合高分辨率线扫镜头,能够实时捕捉瓶身底部的定位孔或瓶肩特征点,将图像数据反馈至PLC(可编程逻辑控制器)进行坐标解算。系统会根据计算出的X、Y轴偏移量,动态调整伺服电机的输出位置,实现闭环反馈控制。这种“机械粗定位+视觉精修正”的双重机制,有效解决了因瓶身模具磨损或堆放变形导致的定位不准问题,确保每一瓶香水在灌装瞬间处于绝对准确的受控状态。
无菌环境下的动态稳定性控制
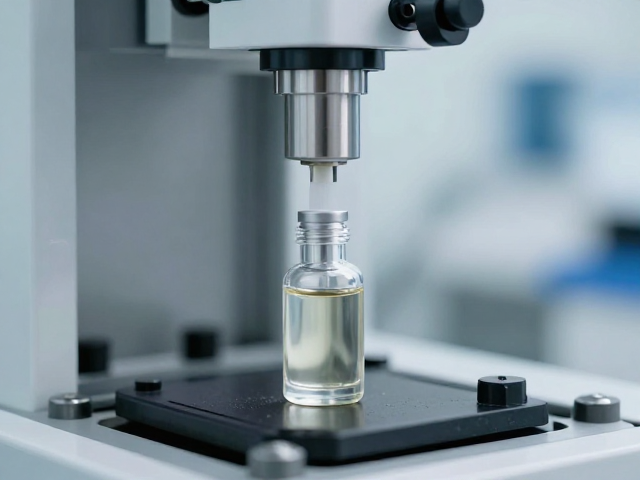
浓香水灌装通常在洁净室环境中进行,空气洁净度等级需达到ISO Class 7或更高,以防止微生物污染影响产品保质期。在这样的密闭空间内,气流组织对瓶体定位具有显著干扰,高速送风可能引起轻质塑料瓶的轻微晃动,进而影响灌装阀的对接精度。为解决这一问题,灌装工位设计了局部层流罩,通过均匀的气流分布抵消环境扰动。同时,瓶体夹持机构采用阻尼减震设计,在夹持瞬间吸收机械冲击,减少瓶身在静止前的残余振动。对于挥发性极强的EDP产品,密封夹持还能有效抑制香精挥发,既保证了灌装重量的准确性,又维持了洁净室内的空气质量稳定。
高速生产过程中的惯性力是影响定位精度的另一大挑战。当传送带以每分钟数十瓶的速度运行,瓶体在启停阶段会产生较大的惯性位移。高精度定位系统通过优化运动曲线,采用S型速度规划算法,平滑加速和减速过程,降低机械冲击。此外,灌装阀与瓶口的接触式定位设计,利用软性密封圈包裹瓶口,在物理接触瞬间自动补偿微小的角度偏差。这种设计不仅提高了定位的鲁棒性,还避免了硬性碰撞导致的瓶口破损。在实际运行中,这种动态稳定性控制使得灌装过程中的液位波动范围保持在±0.5毫升以内,满足了高端香水市场对产品一致性的严苛标准。
计量灌装与定位精度的耦合影响
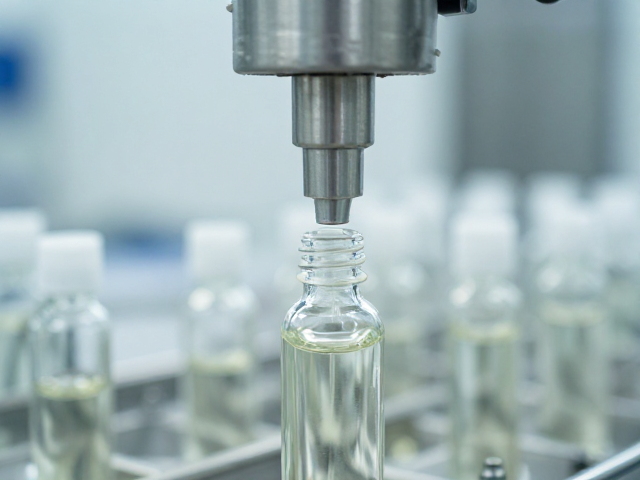
高精度瓶体定位直接决定了计量泵或容积式灌装阀的工作效率。在EDP灌装中,常用的计量方式为容积式活塞灌装,其核心在于灌装阀在瓶口密封状态下完成精确体积的抽取与注入。如果瓶体定位存在倾斜或偏移,灌装阀的密封圈无法完全贴合瓶口,会导致液体泄漏或计量误差。因此,定位系统的精度必须与灌装阀的密封行程相匹配。通过调整定位夹具的夹持力度和位置,确保瓶口垂直度误差小于0.2度,使灌装阀能够一次性完成密封,避免多次尝试导致的定位累积误差。这种耦合关系要求定位系统与灌装执行机构之间存在严密的信号同步,确保每一次定位动作都精准触发灌装指令。
此外,浓香水的高粘度特性要求灌装过程平稳,避免气泡产生影响液位视觉效果。定位系统的稳定性有助于维持灌装阀的恒定压力输出。当瓶体固定牢靠,灌装泵可以以设定的恒定速率推液,减少因瓶体晃动引起的压力波动。在实际生产数据中,采用高精度定位系统的生产线,其灌装重量合格率可稳定在99.9%以上,远超行业平均水平。这种稳定性不仅体现在单次灌装的准确性,更体现在长时间运行中的重复定位精度。通过定期校准视觉传感器和伺服电机,系统能够长期保持高精度的定位能力,确保持续产出符合高标准要求的浓香水产品。