负压灌装原理与液位补偿机制
负压灌装的核心逻辑建立在容器内外压力差的基础上,通过降低灌装头内部压力,利用外部大气压将液体压入容器。这种物理机制能够有效减少液体飞溅和泡沫产生,特别适用于挥发性强、易起泡或高粘度的流体介质。在实际运行中,系统并不依赖单纯的体积计量,而是通过实时监测液位高度来确立灌装终点,这种基于液位而非时间的控制方式,从根本上降低了因流速波动导致的计量误差。
为了进一步压缩偏差范围,现代负压灌装设备引入了严密的液位补偿算法。当液体接触到探针或光电传感器时,系统会记录初始液位信号,并在灌装过程中动态计算剩余空间。通过微调真空电磁阀的开闭频率,系统能够精确控制几毫升的进液速度。这种微调机制使得灌装过程在接近目标液位时变得极其平缓,避免了因惯性或压力突变造成的过量或不足,从而在物理层面上确保了单次灌装的高重复精度。
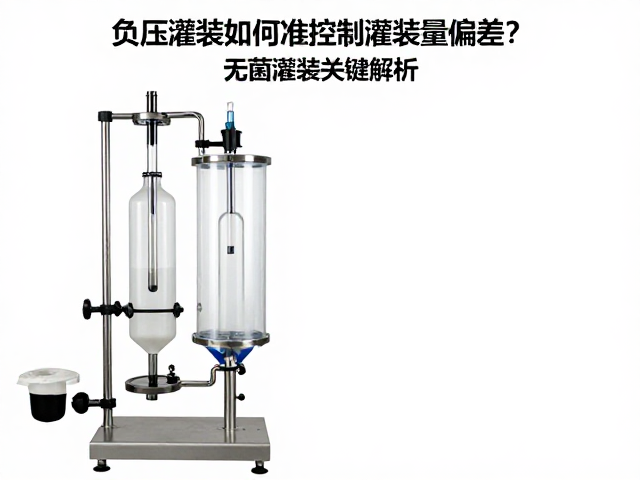
关键组件对计量精度的影响
灌装阀体的结构设计直接决定了流体的流动特性,是控制偏差的第一道防线。高精度隔膜阀或针阀需要具备极低的启闭滞后时间,以确保在达到设定液位时能瞬间切断流路。阀芯与阀座的配合间隙必须经过精密加工,过大的间隙会导致滴漏,而过紧的配合则可能引起响应延迟。此外,灌装管的材质和内壁光滑度会影响流体阻力,选择合适的不锈钢抛光管路可以减少因摩擦阻力变化带来的流量波动,确保每次灌装的一致性。
真空系统的稳定性是维持灌装精度的另一大支柱。真空泵的性能曲线必须平缓,避免在负载变化时出现压力骤降或波动。系统中配置的真空罐和精密压力传感器构成了闭环控制的核心,压力传感器需具备高分辨率,能够实时捕捉微小的压力变化并反馈至PLC控制器。通过PID算法对真空度进行实时调节,系统能够在灌装初期快速建立负压,在灌装末期精确维持恒定的低压环境,从而消除因真空源不稳定导致的灌装量偏差。
环境因素与操作参数的协同
温度变化会引起液体粘度和密度的改变,进而影响灌装体积与重量的对应关系。对于对精度要求极高的场景,必须实施温度补偿机制。通过在灌装头附近安装高精度温度传感器,控制系统可根据实时温度自动调整灌装时间或真空维持参数。例如,当液体温度升高导致粘度降低时,流速可能加快,系统需相应缩短真空作用时间或降低负压值,以抵消物理性质变化带来的计量误差,确保在不同环境温度下灌装结果的稳定性。
灌装过程中的气泡问题会显著干扰液位传感器的判断,导致灌装不足或溢出。负压灌装本身有助于减少气泡,但若液体脱气不充分或灌装速度过快,仍可能卷入空气。解决这一问题需要优化灌装管的浸入深度和灌装流速。通常,采用多级流速控制,初始阶段快速灌装,接近液位时切换为低速缓冲灌装,能有效减少液面扰动。同时,确保液体在进入灌装系统前经过充分的静置或脱气处理,从源头降低气泡生成概率,提升传感器检测的准确性。